全行业温控设备整体方案提供商
—— 专注于特殊温度控制设备研制 ——
座机:0755-27625856
手机:181 6572 2629
邮箱:yixiangjx@163.com
手机:181 6572 2629
邮箱:yixiangjx@163.com
平板热压调机时常见一类偏差:机组显示已到设定温度,热压板表面或工件却仍未到位;同一条升温曲线前段陡、后段缓,也常被直接归为机组能力问题。本文改从热量传递链路与热平衡切入,拆解热源至工件的六段传热、各环节热阻与蓄热形成的温度滞后、升温 / 保温 / 降温三阶段的热量收支差异,并给出斜率、平台与过冲的读法,供压机工艺与热工评估人员参考。
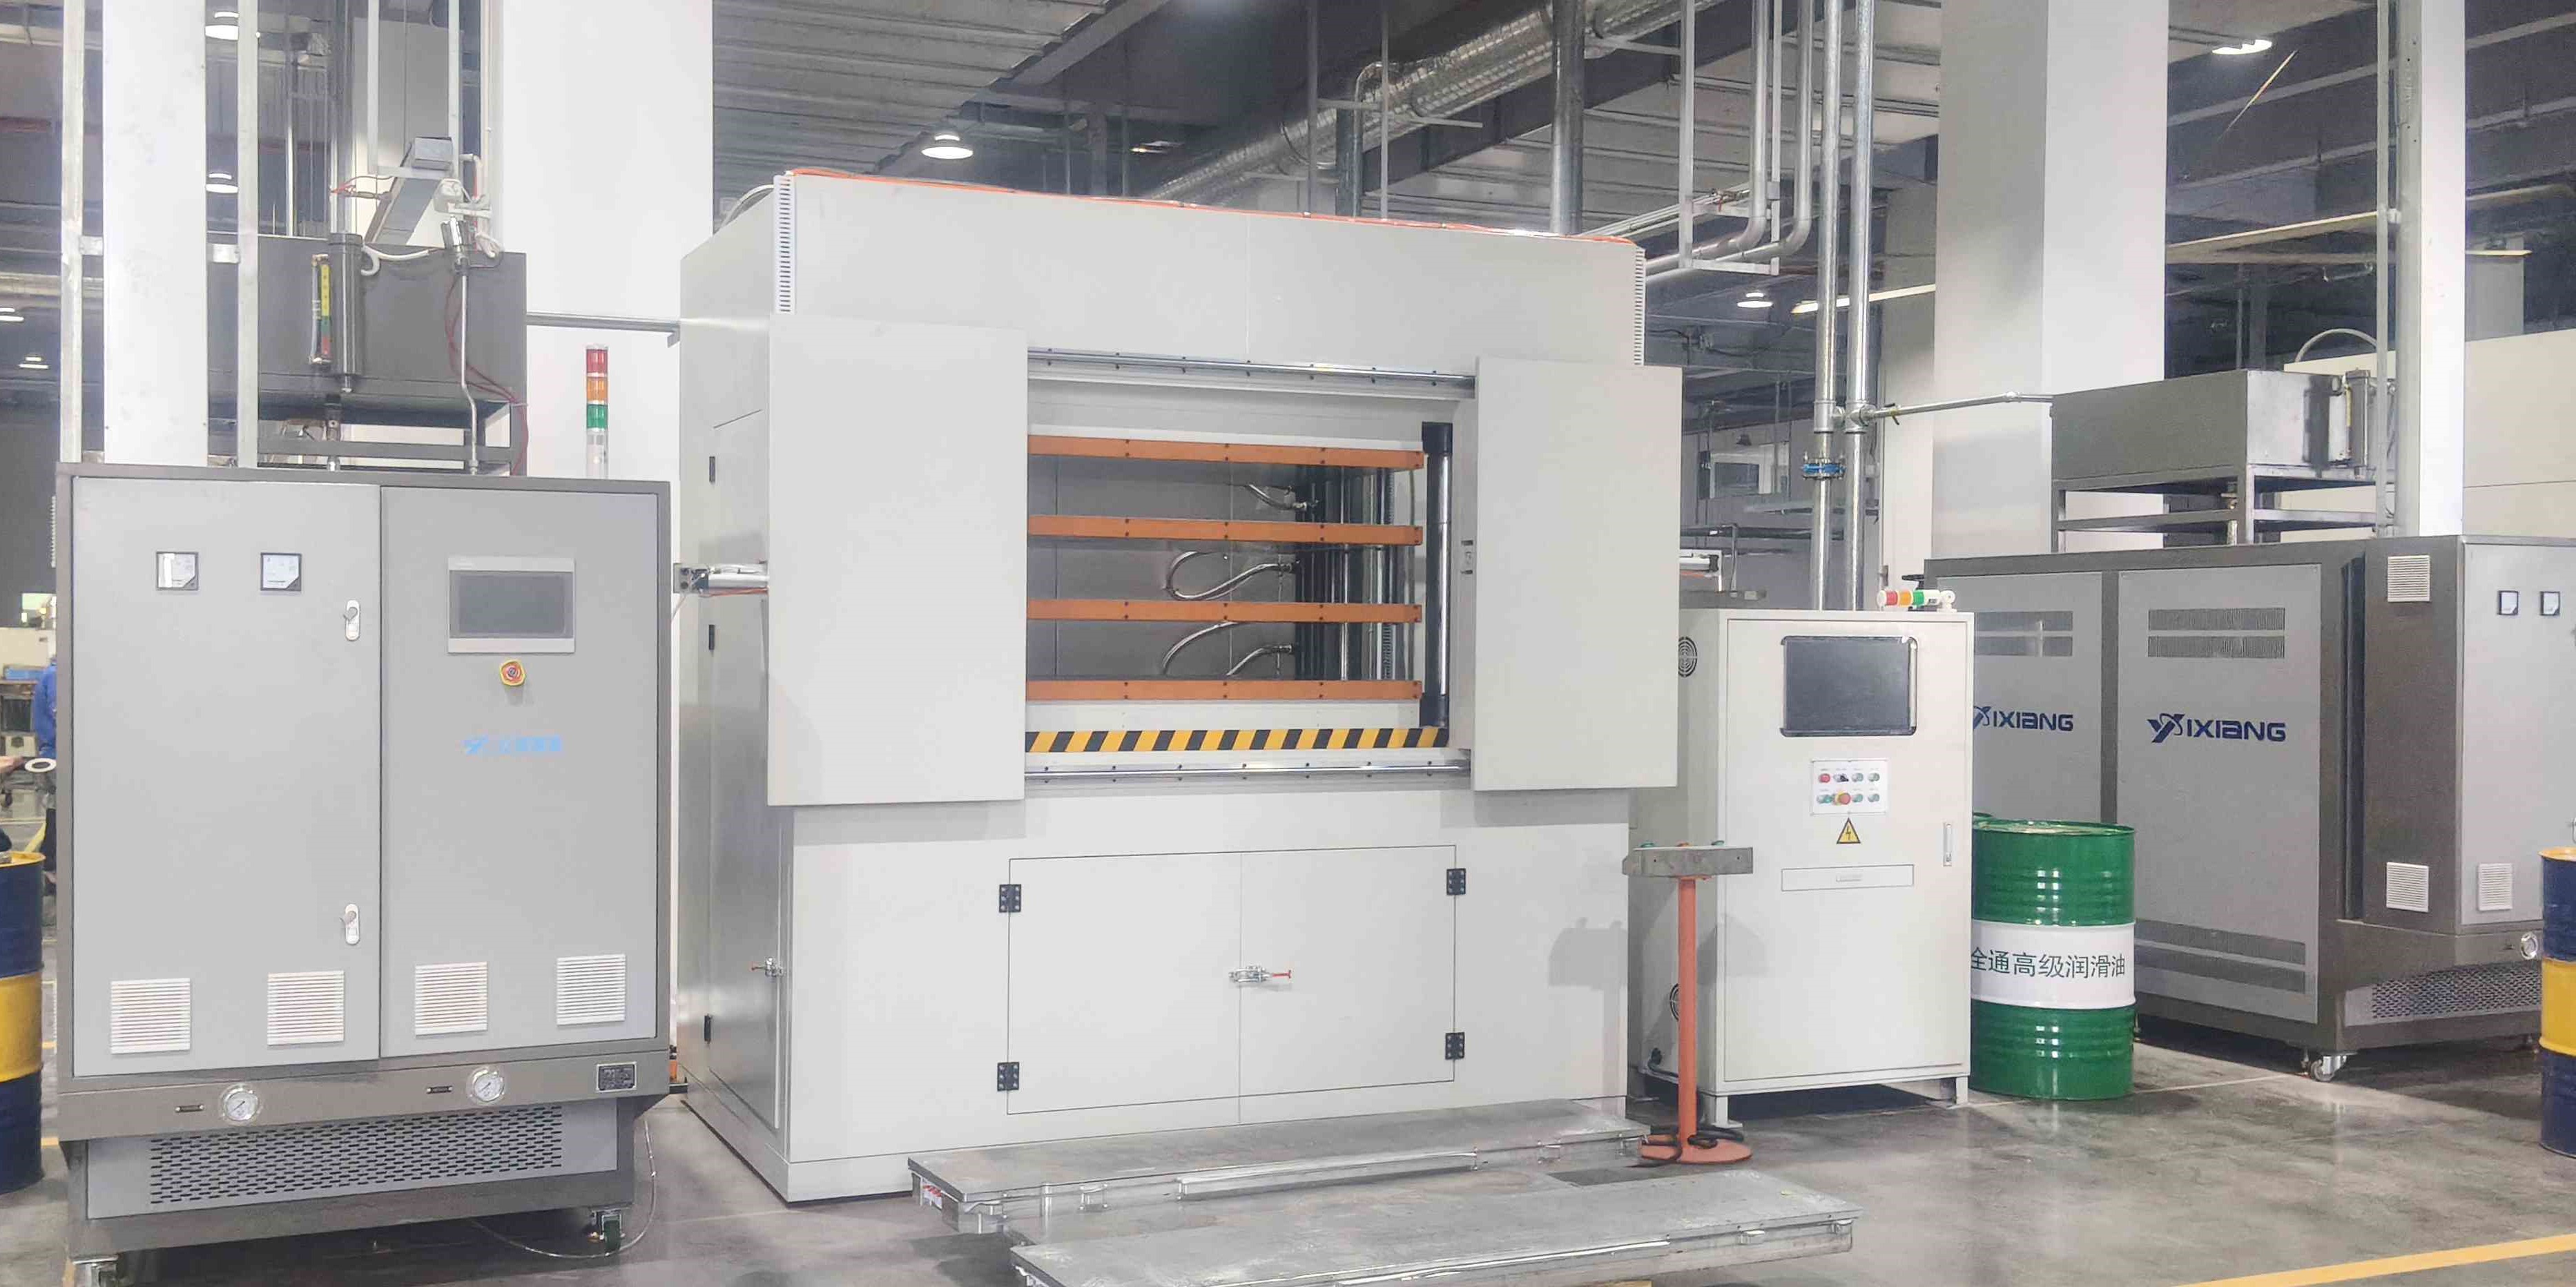
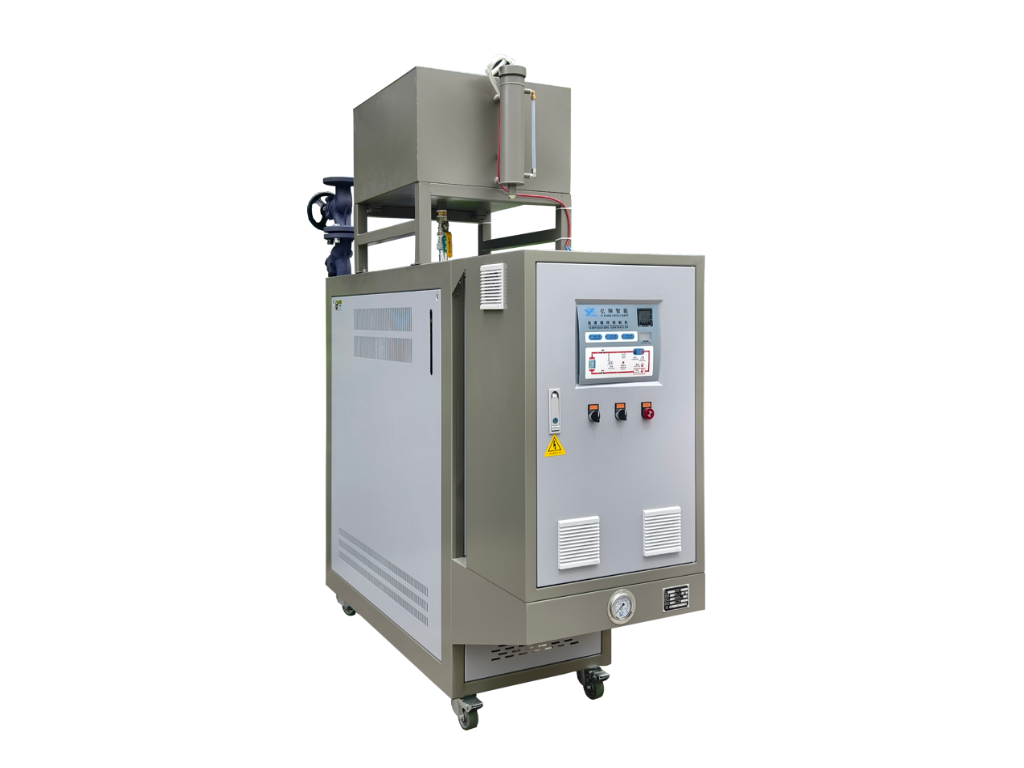
热压板传热链路是指热量自电加热器出发,依次经循环介质、输送管路、热板内部流道、板体金属抵达工件接触面的传递路径,六段各含换热或蓄热环节。温度滞后是指介质温度已变化、板面或工件温度延迟跟随的现象,由各环节热阻与蓄热叠加而成。以亿翔智能设备(深圳)有限公司 YWT 常温180℃ 与 YOTB 常温300℃ 机型为例,介质上限不同,传热温差与蓄热表现也不同;加热能力按热工计算书与规格书分档选型。处理顺序是先定位滞后发生在哪一段,再调整测点、流量或升温时间。
下表按链路环节列出热阻或温度滞后来源、可观测信号与核查动作。
|
传热链路环节 |
热阻或温度滞后来源 |
可观测信号 |
核查动作 |
|
热源 → 介质 |
换热温差、流量 |
出 / 回口温差、升温速率 |
对照热工计算书 |
|
介质 → 管路 |
管内容积蓄热、沿途散热 |
机组与板前介质温差 |
核查管长、高差与保温 |
|
管路 → 流道 |
进出口压降、对流换热 |
进出口温差、流量显示 |
核查进出口数量与口径 |
|
流道 → 板体 |
板体蓄热、导热路径 |
板面测点升温斜率 |
板面多点测温 |
|
板体 → 工件 |
接触热阻、工件吸热 |
工件侧温度、平台时长 |
按工艺卡核对保温时间 |
判据是:介质到温以机组出 / 回口测温为准,板面到位以板面测点或工艺卡为准。口径边界:PID ±1℃(±0.5℃ 可定制)仅描述介质出 / 回温度波动;官网原文「板面温差 ≤±2℃」属板面指标,不同产品页表述略有差异,以验收标准为准。公式口径:升温热量按热板重量 × 温差 × 钢比热估算,以热工计算书为准。结论是:热阻决定传热温差,蓄热决定温度滞后时长。
热平衡是指某阶段输入热量、蓄热变化与散失热量的收支关系;升温曲线是指测点温度随记录时间变化的轨迹。
|
阶段 |
热量收支 |
曲线特征 |
观察重点 |
|
升温段 |
输入 > 蓄热增量 + 散热 |
斜率为正的上升段 |
斜率变化、出 / 回口温差 |
|
保温段 |
输入 ≈ 散热 + 工艺吸热 |
平台,伴小幅波动 |
平台起点、时长、保温热损 |
|
降温段 |
输入减少,蓄热反向释放 |
下降段,速率受工艺约束 |
降温速率;带压冷却按胶种限定 |
斜率是单位时间温升,反映净输入热量与链路总热容之比;后程变缓多对应散热随温差增大、蓄热占比上升或净加热量下降。平台是收支接近平衡的区段,读保温起点与时长;保温热损是指保温段管路沿途、板面及开合模散失的热量,影响平台位置与波动幅度。过冲是设定值以上的短暂峰值,与测温点位置及 PID 闭环修正整定相关。三阶段宜设不同观察窗口,把「升温慢」「平台波动」转为可定位特征。
介质温度与板温的偏差是指机组测点与板面测点读数之差,成因有四类:测温点位置不同、传热需存在温差、板体蓄热需要时间、管路与板面的保温热损。判据是并列记录两条曲线再对照工艺卡允许区间,不以机组显示值代替工艺判定。PID 闭环修正是指控制器依据测温点反馈与设定值偏差修正加热或冷却出力,它只是链路中的修正环节:反馈点之后出力可改,之前的热阻、蓄热与沿途散热不因整定而消失。板面到位需测点具备代表性。层间温差 5–10℃ 的行业描述,仅在一台单回路模温机串联所有热板时成立(介质逐层流动降温);带压缓冷按胶种限定。
Q1:机组显示介质已到设定温度,热压板表面为何仍未到位? 介质温度与板温取自不同测点。机组测温多在介质出 / 回口,热量还需经管路、热板流道与板体金属抵达板面;传热需温差,蓄热需时间,故板面到位滞后。判据是板面测点或工艺卡的保温时间。
Q2:升温曲线斜率变缓说明什么? 斜率是单位时间温升,反映净输入热量与链路总热容之比。后程变缓多对应散热随温差增大、蓄热占比上升或净加热量下降;不单独据斜率判定机组能力,以热工计算书与规格书为准。
Q3:保温段进入平台后仍有波动,是否属于控温精度问题? 不一定。PID ±1℃(±0.5℃ 可定制)描述机组对介质出 / 回温度的控制波动;平台波动还可能来自保温热损、开合模散热、工件吸热与 PID 闭环修正节奏。判据是并列记录两条曲线再对照工艺卡允许区间;「板面温差 ≤±2℃」属另一项板面指标。
Q4:板体蓄热与保温热损分别影响升温曲线的哪一段? 板体蓄热主要决定升温段斜率与温度滞后长短;保温热损主要影响保温段平台位置与波动幅度,并影响降温段速率。两者属链路固有属性,PID 闭环修正只修正反馈点之后的出力,不能消除热阻与蓄热。